旗下实验室资质
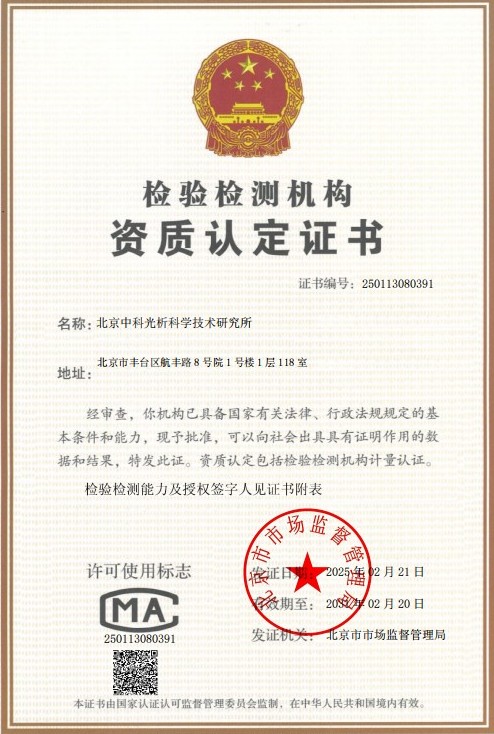 CMA计量认证证书
 CNAS实验室认可证书
 ISO资质
 高新技术企业资质
技术概述
机器人位姿重复性测试是工业机器人性能评估体系中最为核心的检测项目之一,主要用于衡量机器人在相同的运动条件和指令输入下,多次返回同一目标位姿时,其实际到达位姿之间的一致程度。依据ISO 9283《工业机器人 性能规范及其试验方法》以及GB/T 12642等国内外标准的技术要求,位姿重复性通常以符号RP表示,其数值越小,代表机器人到达同一位置与姿态时的散布范围越小,运动性能越稳定。
在现代自动化生产中,机器人承担着焊接、装配、搬运、喷涂、检测等大量高精度作业任务。如果机器人的位姿重复性不达标,将直接导致加工轨迹偏移、装配错位、产品一致性下降等一系列质量问题,严重时甚至造成撞机、废品率上升等生产事故。因此,位姿重复性测试不仅是机器人制造商出厂检验的必做项目,也是终端用户设备验收、产线维护和故障诊断的重要技术手段。
影响机器人位姿重复性的因素众多,包括机械结构刚度、减速器背隙与磨损、伺服控制系统的分辨率、装配与标定质量、温度变化、末端负载大小以及运动速度等。通过科学规范的第三方测试,可以定量评价机器人的真实性能水平,为产品改进、选型对比和质量仲裁提供可靠的数据支撑。
检测样品
机器人位姿重复性测试的检测样品范围广泛,涵盖各类工业机器人、协作机器人整机以及相关运动模块。常见的检测样品类型包括:
- 六轴垂直多关节工业机器人,广泛应用于焊接、搬运、喷涂等场景的主流机型;
- SCARA四轴机器人,常用于电子行业的快速插装与搬运作业;
- 协作机器人,包括拖拽示教型、力控型等人机共融机型;
- Delta并联机器人,适用于高速拾放作业的轻型机器人;
- 直角坐标机器人和龙门式机器人,应用于大型结构件加工与物流输送;
- 洁净室机器人、喷涂防爆机器人等特殊用途机型;
- 机器人控制器、伺服驱动单元等影响运动性能的核心部件验证样品。
送检样品一般应为装配完整、完成出厂调试的整机,机械零点已正确标定,控制器参数处于正常出厂状态。委托方还需提供机器人额定负载、工作空间尺寸、重复定位精度标称值等技术资料,以便实验室制定针对性的测试方案。
检测项目
围绕机器人位姿重复性测试,依据ISO 9283及GB/T 12642标准可开展的检测项目主要包括:
- 位姿重复性测试:评估机器人多次到达同一指令位姿时位置与姿态的散布程度,为核心检测项目;
- 位姿准确度测试:衡量指令位姿与实际到达位姿平均值之间的偏差;
- 多方向位姿准确度变动测试:考察机器人从不同方向接近同一目标点时的位姿差异;
- 距离准确度与距离重复性测试:评估机器人在两个指令点之间移动距离的精确程度;
- 姿态重复性测试:分别针对绕X、Y、Z轴的角度散布进行量化分析;
- 路径重复性测试:评估机器人沿同一轨迹重复运动时的一致性;
- 稳定时间与位置超调量测试:分析机器人到达目标位姿后的稳定特性;
- 不同负载与速度条件下的对比测试:包括空载、额定负载以及不同速度等级下的性能验证。
委托方可根据产品用途、验收要求或研发需求,选择全部或部分项目进行组合检测,实验室也可依据具体标准条款为客户定制个性化的测试方案。
检测方法
机器人位姿重复性测试严格按照ISO 9283及GB/T 12642规定的标准试验方法执行,主要流程如下:
首先,在机器人工作空间内布置标准测试立方体,选取位于立方体顶面中心的P1点、四个顶点P2至P5点以及对角线交点等五个标准测试点。测试立方体应位于工作空间中占用比例最大的立方体区域,且P1点位于该立方体对角线交点上方的平面上。
其次,在机器人末端执行器上安装测量目标装置,如激光跟踪仪靶球座等,确保测量基准与机器人法兰中心的相对关系准确建立。测试前需对机器人进行预热运行,使机械系统达到热平衡状态,减少温度漂移对测试结果的干扰。
随后,机器人按照标准规定的循环路径P1、P2、P3、P4、P5、P1的顺序进行往复运动,每个方向循环重复30次,并分别从轴向X正向与负向两个方向接近测试点,以充分暴露背隙等机械误差的影响。测试通常在额定负载与空载、100%速度与降低速度等多种工况组合下进行。
数据采集完成后,实验室对每个测试点的测量数据进行统计分析:计算所有实际到达位置的平均位置,再求出各次到达位置到平均位置的距离平均值及标准差,最终位姿重复性RP取距离平均值加上三倍标准差所得结果,该指标以毫米为单位表示,姿态重复性则分别对三个回转轴的角度散布进行计算。
整个测试过程中,实验室同步记录环境温度、湿度等条件,确保测试在受控环境下进行,确保数据的科学性、准确性与可复现性。
检测仪器
机器人位姿重复性测试对测量设备的精度与稳定性要求极高,实验室通常配备以下专业检测仪器:
- 激光跟踪仪:大空间三维坐标测量设备,测量范围大、精度高,是位姿重复性测试的主流仪器;
- 球杆仪:用于快速诊断机器人各轴反向间隙与伺服不匹配的循环插补测试设备;
- 关节臂测量机:便携式三坐标测量设备,适用于现场快速检测;
- 高精度标准球与靶球组件:与激光跟踪仪配合使用,提供稳定的测量基准;
- 数据采集与分析软件:实现测量数据的实时采集、自动处理与标准符合性判定;
- 温湿度记录仪等环境监测设备:全程监控实验室环境条件;
- 模拟负载工装:包括标准质量块与安装接口,用于复现额定负载工况。
所有测量仪器均经过计量溯源,定期开展校准与期间核查,保证测试量值传递的准确可靠,为客户提供具有公信力的检测数据。
应用领域
机器人位姿重复性测试的应用领域十分广泛,涵盖制造业的各个环节以及科研与质量监管场景:
- 汽车制造:焊装线机器人、涂装机器人、装配机器人的进场验收与定期性能评估;
- 3C电子行业:贴片、点胶、锁螺丝等高精度作业机器人的性能验证;
- 航空航天:大型结构件加工与制孔机器人的精度检测;
- 金属加工:机床上下料机器人、切割打磨机器人的一致性评估;
- 物流仓储:码垛、分拣机器人的性能测试;
- 医疗器械与科研院所:新型机器人研发验证、精度算法研究、成果鉴定;
- 机器人制造企业:新机型出厂检验、产品定型测试、质量抽检与竞品对标分析;
- 第三方质量仲裁:买卖双方对设备精度存在争议时的客观数据判定。
通过规范化的位姿重复性测试,企业能够全面掌握设备的实际性能状态,为设备选型、验收交付、维护保养和工艺优化提供坚实的数据基础。
常见问题
问题一:机器人位姿重复性测试的检测周期是多久?
机器人位姿重复性测试的检测周期一般为7-15个工作日。具体周期会受到多方面因素的影响,包括检测项目的数量与复杂程度、送检样品的数量、测试工况组合的多少、样品到场前的调试状态,以及是否需要安排加急处理等。如果委托方仅进行单一工况下的位姿重复性测试,周期相对较短;若涉及多负载、多速度、多方向的组合测试或整机全项性能评估,所需时间则会相应延长。建议委托方在送检前与实验室充分沟通测试需求,以便合理安排检测计划。
问题二:机器人位姿重复性测试的检测价格是多少?
机器人位姿重复性测试的费用受多种因素综合影响,主要包括所选检测项目的种类与数量、采用的检测方法、送检样品的数量与机型大小、测试工况组合的复杂程度、是否需要上门现场测试以及检测周期的要求等。不同的测试方案在工作量和技术难度上差异较大,因此检测费用需要根据具体的测试需求进行评估。建议您与我们的技术顾问联系,说明机器人型号、测试项目及验收标准等具体要求,我们将为您量身定制测试方案并提供准确的报价。
问题三:机器人位姿重复性测试需要什么资质?
我们旗下拥有CMA和CNAS资质,检测能力范围覆盖工业机器人性能检测的多个项目,包括位姿重复性、位姿准确度、路径重复性等核心指标。实验室配备了激光跟踪仪、球杆仪等高精度测量设备,量值溯源体系完善,技术团队由具有多年机器人检测经验的专业工程师组成,能够依据ISO 9283、GB/T 12642等国内外标准开展规范化测试,确保检测数据科学、准确、公正,满足客户在产品验收、研发验证及质量管控等方面的多样化需求。
问题四:机器人位姿重复性测试依据什么标准进行?
机器人位姿重复性测试主要依据ISO 9283《工业机器人 性能规范及其试验方法》以及与之对应的GB/T 12642《工业机器人 性能规范及其试验方法》进行。标准中对测试立方体的布置、五个标准测试点的选取、30次重复循环的测试路径、多方向接近方式以及数据统计计算方法均作出了明确规定。此外,针对特定应用场景,还可参考ANSI/RIA R15.05系列标准或相关行业验收规范开展测试。
问题五:位姿重复性与位姿准确度有什么区别?
位姿准确度衡量的是机器人实际到达位姿的平均值与指令位姿之间的偏差,反映的是“到达位置准不准”;而位姿重复性衡量的是机器人在相同条件下多次到达同一指令位姿时,各实际位姿之间的散布程度,反映的是“每次到达的位置是否一致”。一台机器人可能准确度存在系统偏差,但重复性很好,这种偏差可以通过标定补偿加以修正;而重复性差的机器人则难以通过简单补偿改善,通常提示存在机械磨损、背隙过大或控制参数异常等问题。
问题六:送检机器人位姿重复性测试前需要做哪些准备?
送检前,建议委托方完成以下准备工作:一是确保机器人整机装配完整、机械零点标定正确、控制器处于正常出厂参数状态;二是提供机器人的型号规格、额定负载、工作空间范围、重复定位精度标称值等技术资料;三是明确测试所依据的标准、测试项目及工况条件,如负载大小、运动速度、测试点位数量等;四是如需模拟负载测试,应提前确认负载工装的提供方式。充分的准备可以有效缩短测试周期,保证检测工作顺利开展。
问题七:哪些因素会影响机器人的位姿重复性?
影响机器人位姿重复性的因素较多,主要包括:机械方面,如减速器背隙、齿轮磨损、轴承间隙、结构刚度不足、联轴器松动等;控制方面,如伺服参数整定不当、分辨率不足、标定数据失效等;环境方面,如温度波动引起的热变形、地面振动、供电电压不稳等;工况方面,如末端负载超出额定范围、运动速度设置过高、姿态变化剧烈等。当测试结果超出预期时,可结合球杆仪诊断等手段进一步定位误差来源,为设备维护与精度恢复提供方向。